Artefact
(ang.: artefact)
Définition : L’artefact d’un nuage de points est un ou plusieurs points faux provenant de divers effets (multi-trajets, effet de bords, objets mobiles, etc.).
Balayage laser terrestre
(ang. : terrestrial laser scanning, TLS)
Technique d’acquisition rapide et automatique de données tridimensionnelles utilisant la lumière laser pour mesurer directement, sans contact avec l’objet et des surfaces depuis une position terrestre.
Les anglicismes “scanning” ou “scan” sont à éviter, ceux-ci étant utilisés parfois sans distinction pour désigner “le nuage”, “l’action de scanner” ou encore “la station d’acquisition”. Il reste toutefois assez
cohérent d’employer le terme « scan » pour désigner le résultat de ce qui a été scanné, c’est-à-dire le nuage (voir définition de“scan” ci-dessous).
Bruit du nuage
(ang. : noise ou point cloud noise)
Caractérise la dispersion des points autour d’une surface. Il s’explique par plusieurs facteurs affectant
la mesure de distance (imprécision inhérente au système de mesure, facteurs environnementaux, matériaux de surface, couleur de la surface, angle d’incidence du faisceau, etc.)
Il est détectable en analysant l’épaisseur du nuage obtenu après avoir scanné une surface plane et claire. Le bruit du nuage peut être réduit en appliquant un processus de correction et/
ou de suppression de bruit. On peut également appeler bruit du nuage, tout point faux et indésirable.
Cadence de mesure
(ang. : measurement rate; acquisition rate)
La cadence de mesure se définit par
une fréquence (kHz ou MHz) et se traduit par un nombre de mesures de distances effectuées en une seconde. On parle plus couramment du nombre de points par seconde.
Champ de vision
(ou “FOV, field of view” en anglais)
Le champ de vision global d’un scanner est l’intervalle angulaire dans le plan horizontal et/ou vertical dans lequel un scanner laser terrestre est capable de scanner. Le scanner “panoramique” permet de relever l’environnement complet autour de la station, tandis que le scanner “caméra” est limité à des
champs de vision plus restreints. Entre les deux se situe le scanner panoramique à champ vertical limité.
Cible
(ang.: target)
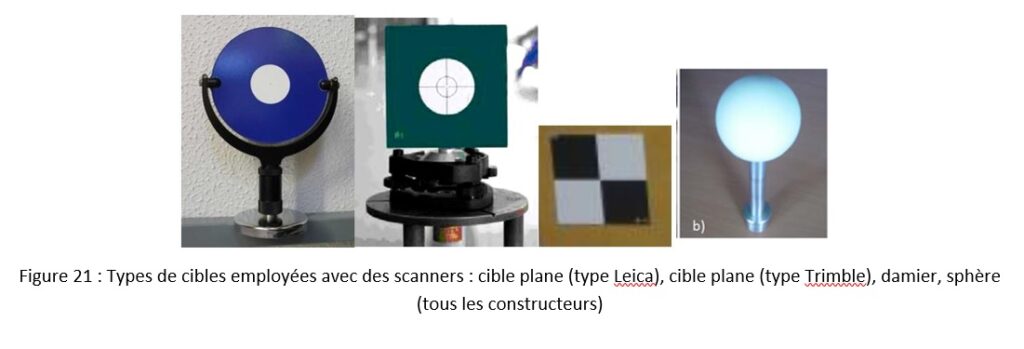
Une cible est un objet artificiel, placé dans la scène de balayage, et servant à la « consolidation » ou au « géoréférencement » du nuage de points. Il s’agit généralement de cibles réfléchissantes aux caractéristiques physiques bien identifiées par le logiciel de traitement des données. Les cibles peuvent être planes, sous forme de damiers, de sphères, etc (voir figure ci-dessous).
Consolidation
(ang. : registration)
Syn. : «calage » ou « assemblage » de nuages
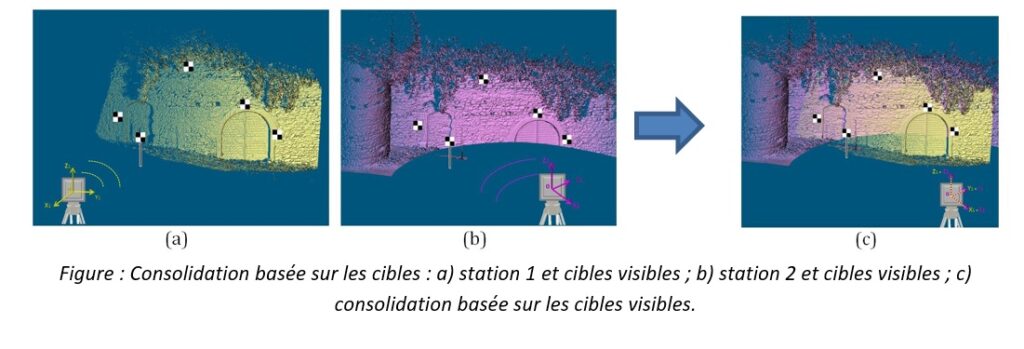
La consolidation consiste à effectuer un recalage relatif entre nuages, lorsque plusieurs stations ont été occupées dans le but de scanner un même objet. La consolidation est rendue possible du fait d’éléments communs aux deux nuages. Elle s’opère par l’identification de “points similaires” (dans le cas d’une « consolidation nuage-nuage ») ou de “points homologues” (dans le cas d’une « consolidation basée sur des cibles » dont le centre est calculé à partir du nuage) ou de primitives géométriques (dans le cas d’une « consolidation basée sur des primitives géométriques » telles que des plans, par exemple). Sur la base de ces éléments similaires ou homologues mis en correspondance, les paramètres les plus probables d’une transformation à 4 paramètres ou à 6 paramètres sont calculés soit par paires de stations, soit en bloc, suivant la prise en compte de la verticale au moment de l’acquisition.
Consolidation basée sur des cibles
(ang. : target based registration)
Syn. : consolidation cible-cible
Elle suggère de mettre en place des « cibles » dans la scène et de veiller à ce qu’elles soient visibles depuis au moins deux stations successives. Le logiciel d’acquisition du nuage identifie (calcule) le centre des différentes cibles. Ces centres de cibles servent ensuite de points de correspondance entre les nuages à consolider. Lors de l’acquisition, on veillera à ce qu’il y ait au moins trois cibles visibles depuis deux stations à consolider (deux cibles peuvent être suffisantes si les stations de balayage sont calées par rapport à la verticale). Un nombre plus élevé de cibles est cependant souhaitable pour détecter des fautes (mauvais appariement de cible, cible qui a bougé entre deux balayages, etc), pallier d’éventuelles erreurs de mesure qui sont compensées dans un ajustement basé sur ces cibles et quantifier la précision de la consolidation. La précision de mesure des cibles et la répartition des cibles dans l’espace affectent aussi la précision de consolidation des nuages de points. Il s’agit de la méthode la plus fiable, du fait qu’elle s’appuie sur le centre des cibles scannées.
Consolidation basée sur des nuages
(ang. : cloud based registration)
Synonyme : « consolidation nuage-nuage »
Ce principe de consolidation consiste à trouver automatiquement un certain nombre de points similaires dans les nuages de points que l’on envisage de consolider. A partir de ces points, les valeurs compensées des paramètres de transformation (rotation et translation) sont calculables. Pour des raisons de redondance et de gain de précision, il convient de prendre en compte plus de points communs, voire tous les points de l’objet présentant des formes géométriques caractéristiques. On peut considérer deux familles de méthodes de consolidations basées sur les nuages : celles procédant par correspondance entre points similaires ou “proches” (généralement basées sur une méthode « ICP, Iterative Closest Points » ) et celles basées sur la correspondance entre entités géométriques (basée sur les plans ou autres primitives géométriques).
Densité
(ang. : density)
La densité de points se réfère au nombre de points acquis par unité de surface à distance d’objet fixe. Elle est conditionnée par le choix du pas défini pour effectuer le balayage (espacement entre points) et de la distance objet-scanner, la vitesse d’acquisition dans le cas de systèmes mobiles, etc.
Effet de bord
(ang. : edge effect)
Lorsque le faisceau rencontre un coin, une partie est réfléchie tandis que l’autre poursuit son chemin jusqu’à rencontrer un obstacle et être renvoyé. Ainsi apparaissent des points “fantômes”, artefacts à proximité des bords des objets scannés (Boehler at al., 2003). Par ailleurs, comme seule une partie de la distribution (supposée gaussienne à la transmission) revient au scanner, la position du centre du point,
calculée à partir de cette distribution sera biaisée (Lerma et Garcia, 2008).
Empreinte laser
(ang.: “spot”)
Représente la taille du faisceau laser au niveau de la surface de l’objet à numériser. On parle souvent d’impact laser, mais il s’agit d’un disque dont le diamètre dépend directement de l’angle de divergence du faisceau et de la distance à la source laser. La forme de l’empreinte varie en fonction de l’angle d’incidence du rayon.
Équation LiDAR
Similaire à l’équation RADAR (Radio Detection and Ranging). Elle relie la puissance du rayonnement émis PE à la puissance du rayonnement détecté (reçu) PD . Le temps écoulé entre l’émission et la réception de l’onde fournira la distance séparant le scanner de l’objet (Pfeifer et al. (2015)).
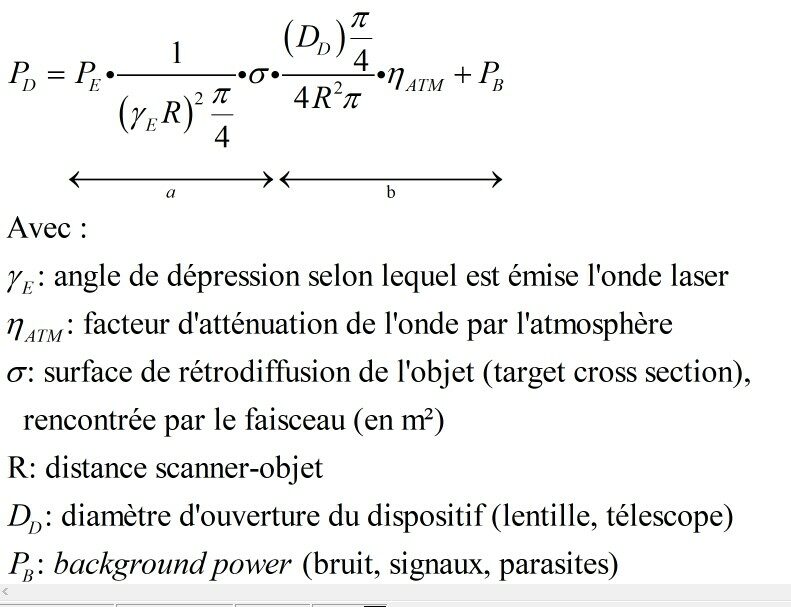
Le signal laser est émis et traverse l’atmosphère avant d’impacter
l’objet, qui le rétrodiffuse vers le système d’acquisition, en
retraversant ainsi l’atmosphère.
(a) Puissance émise de façon directionnelle vers la cible surfacique
(b) Rapport de la surface de l’ouverture du dispositif d’émission à la surface du rétrodiffuseur omnidirectionnel (supposé lambertien) à une distance R.
Erreurs environnementales
Les facteurs environnementaux affectent la propagation du signal dans l’atmosphère. On peut citer la température ambiante, la pression, l’humidité relative, qui affectent l’indice de réfraction du milieu traversé par l’onde. On peut citer également l’éclairage des lieux, les vibrations du sol accueillant le scanner. L’effet de ces facteurs n’est pas toujours négligeable. Par exemple, les mesures de
distances effectuées la nuit sont moins bruitées que celles de jour, en raison du rôle perturbateur que joue la lumière ambiante (composante spectrale identique à celle de l’onde laser).
Erreurs méthodologiques
L’opération de balayage laser
terrestre est dotée d’un niveau d’automatisme assez élevé
comparé aux mesures tachéométriques, où l’opérateur est
définitivement le guide de la mesure. Une fois le scanner en
place et calé, son intervention peut se résumer au choix de
paramètres, tels que la fenêtre d’acquisition, la “qualité” (critère
lié au nombre de tirs par points), et bien entendu le choix du
pas du scannage, qui devra toutefois être cohérent par rapport
au niveau de détail souhaité (éviter le sur-échantillonnage tout
comme le sous-échantillonnage). Par conséquent, l’erreur
provenant des manipulations de l’opérateur est réduite au
niveau de l’acquisition. Des erreurs peuvent davantage surgir
lors de la phase de géoréférencement des nuages de points
et bien entendu dans la phase d’extraction d’information. Ces
problèmes seront abordés dans la partie “traitement de nuage
de points”.
Géoréférencement direct
(ang. : georeferencing)
Le géoréférencement direct permet d’obtenir, dès l’issue de l’acquisition et sans consolidation, les coordonnées des points du nuage exprimées dans le référentiel général choisi. Il s’agit d’une méthode de mise en station sur point, adaptée aux scanners « topographiques ». Ces instruments sont conçus pour être centrés sur un point de coordonnées connues (grâce à un plomb optique ou laser) et orientés par visée sur une (ou des) cible(s) placée(s) sur un repère. Le scanner peut ainsi prendre la place d’un tachéomètre au sein d’un cheminement polygonal. Cette approche exige des compétences confirmées en topographie pour assurer la précision de la mise en station et de l’orientation. En contrepartie, les nuages de points de chaque station sont nativement géoréférencés dans le système global au moment même de la mesure. Ces scanners permettent de se restreindre au balayage de l’objet d’intérêt, sans nécessiter le balayage systématique de la globalité de la scène. Bien que rigoureuse, la méthode du géoréférencement direct reste moins courante en pratique que celle du géoréférencement indirect.
Géoréférencement indirect
(ang. : indirect georeferencing)
Le géoréférencement indirect consiste, par post-traitement, à exprimer les coordonnées des points du nuage dans le référentiel général (ou “système absolu”) choisi. Il peut soit intervenir à l’issue de l’étape de “consolidation”, soit être effectué par une compensation en bloc intégrant les nuages et les cibles simultanément (transformation à 4 ou 6 paramètres suivant la prise en compte ou non de la verticale au moment de l’acquisition). En général, les points du référentiel d’arrivée sont des cibles qui ont été levées par tachéométrie (ou par GNSS).
Intensité laser
L’intensité laser retournée par l’objet et mesurée au niveau du scanner représente la quantité de
lumière reçue après réflexion sur la surface du rayonnement laser incident (codée généralement entre 0 et 255 ou entre 0 et 1). Comme détaillé dans (Soudarissanane et al., 2007), cette intensité est fonction de l’angle d’incidence du rayon, de la distance objet-scanner, de la réflectance de l’objet (albédo)–qui est différente suivant la longueur d’onde employée par le laser – et de la puissance émise. L’atténuation du signal par l’atmosphère entre également en ligne de compte. L’intensité de l’onde réfléchie donnera des indications sur la nature des objets imagés.
Largeur de fauchée
(ang. : swath width)
Définition : Largeur de la bande de terrain couverte par le capteur, dans la direction perpendiculaire à l’axe de vol, lorsqu’il se déplace sur une ligne de vol, c’est-à-dire emprise au sol dans la direction perpendiculaire à l’axe de vol (voir aussi lexique photogrammétrique).
Laser
Le terme LASER, de l’anglais “Light Amplification by Stimulated Emission of Radiation” est une source de lumière cohérente (…) qui produit une amplification de lumière par émission stimulée de rayonnements. Une source laser occupe généralement une bande spectrale très fine.
LiDAR
Le terme LiDAR, de l’anglais “Light Detection and Ranging” « , signifie la détection et la télémétrie par la lumière. Un capteur ou système LiDAR est un système actif, qui enregistre l’énergie renvoyée par l’objet après l’avoir éclairé artificiellement. Le temps de trajet émetteur – objet – récepteur
mis par l’onde cohérente permet de déduire la distance séparant l’objet de l’émetteur. D’autre part, l’intensité de l’onde réfléchie donnera des indications sur la nature des objets imagés.
Remarque : le terme LiDAR est souvent associé aux systèmes mobiles (aéroportés notamment), alors qu’il désigne tout système de mesure utilisant un laser.
Nuage de points
(ang. : point cloud)
Définition : Ensemble non structuré de nombreux points à la surface d’un objet, permettant de représenter celui-ci dans un référentiel tridimensionnel. Ce nuage de point peut être le résultat d’un balayage laser, d’un calcul photogrammétrique ou d’une simulation de données de synthèse par exemple.
Numérisation 3D
(ang. : 3D digitization)
Définition : opération d’acquisition de données 3D, afin de représenter en 3 dimensions un site ou un objet dans un format numérique. Le produit d’une numérisation peut être un nuage de points, un modèle maillé texturé, un modèle par primitives géométriques, etc.
Ombre laser
Partie de l’objet masquée par un obstacle situé entre le scanner et l’objet. Le faisceau laser ne peut pas
atteindre la surface ainsi occultée, ce qui génère des ombres laser dans le nuage de points. Il sera préférable d’employer le terme “ombre laser” plutôt que “trou” dans le nuage de points.
Pas (de balayage)
Le “pas” est l’espacement entre points successifs choisi par l’utilisateur avant de lancer le balayage
laser. Il est un multiple de la résolution spatiale. Le balayage laser s’effectue selon une trame spécifique à définir au moment de l’acquisition. L’utilisateur fixe le pas angulaire vertical et horizontal de son choix (généralement identique dans les deux plans). Le plus petit pas angulaire disponible est appelé résolution angulaire. On veillera à ne pas confondre “résolution spatiale” et “pas de balayage”. La résolution spatiale est une limite en-deçà de laquelle le scanner ne peut plus distinguer 2 objets voisins. Le “ pas” est l’espacement entre points successifs choisi par l’utilisateur avant de lancer le balayage laser.
Points homologues
(angl. : tie points)
Définition : Les points homologues interviennent dans le cas d’une « consolidation basée sur des cibles », lorsque le point est clairement (et sans ambiguïté) identifiable/reconnaissable dans chaque nuage (comme le centre d’un damier, ou centre calculé d’une sphère). Exemple : Dans le cas d’une cible de type sphère, le centre de la sphère est calculé à partir des points scannés à la surface de la sphère. Le centre de la sphère est ainsi calculé avec une précision souvent supérieure à celle des points du balayage. Attention: ne pas confondre point homologue et point similaire.
Points similaires
(ang. : closest points)
Définition : Deux nuages de points différents représentant une même surface ne seront pas situés exactement au même endroit et avec la même densité. On dit que les points couvrant la même surface sont des points similaires, car ils présentent une similarité géométrique entre deux nuages (correspondance géométrique approximative). Exemples : La comparaison de deux nuages fait intervenir des points similaires. La « consolidation nuage-nuage » s’appuie sur des algorithmes mettant en correspondance des ensembles de points similaires. Attention: ne pas confondre point homologue et point similaire.
Portée
Distance minimale (et maximale) à laquelle le scanner doit (ou peut) se situer par rapport à l’objet, pour fournir des observations fiables.
Résolution angulaire d’un scanner laser
Grandeur qui caractérise la capacité de l’appareil à mesurer de façon indépendante deux objets situés sur des lignes de visées adjacentes.
Résolution en distance
Plus petite variation de distance mesurable
Résolution spatiale d’un scanner laser
La résolution spatiale théorique d’un scanner laser terrestre représente le pas le plus fin que le scanner laser est capable de mesurer, à une distance objet-scanner fixe (produit de la résolution angulaire (rad) et de la portée). La résolution spatiale effective est liée à la résolution angulaire du scanner et à la taille de l’empreinte laser sur l’objet. On veillera à ne pas confondre “résolution
spatiale” et “pas de balayage”. La résolution spatiale est une limite en-deçà de laquelle le scanner ne peut plus distinguer 2 objets voisins. Le “pas” est l’espacement entre points successifs
choisi par l’utilisateur avant de lancer le balayage laser.
Résolution spatiale théorique ou effective
La résolution spatiale théorique d’un scanner laser terrestre représente le pas le plus fin que le scanner laser est capable de mesurer, à une distance objet-scanner fixe (produit de la résolution angulaire (rad) et de la portée). La résolution spatiale effective est liée à la résolution angulaire du scanner et à la taille de l’empreinte laser sur l’objet. Il faut veiller à choisir un pas angulaire cohérent par rapport à la taille de l’empreinte laser, afin d’éviter le phénomène de sur-échantillonnage du nuage.
RVB
Sigle désignant les valeurs RVB (Rouge, Vert, Bleu). Les valeurs RVB associées à chaque point du nuage sont extraites d’une image numérique acquise sur l’objet scanné à partir d’une caméra numérique, le plus souvent intégrée à l’appareil.
“Scan”
Terme employé pour désigner le produit fourni par le scanner, c’est-à-dire le nuage de points. Cet anglicisme ainsi que “scanning” sont toutefois à éviter, ceux-ci désignant souvent sans distinction le nuage, l’action de scanner, ou encore la station d’acquisition.
Scanner caméra
(en anglais « camera scanner »)
Scanner effectuant les mesures de distances et d’angles dans un champ de vision particulièrement étroit aussi bien dans le plan horizontal que dans le plan vertical. Le champ angulaire couvert
est de l’ordre de 40°x40°. Le nom « scanner caméra » provient du champ de vision comparable à celui d’une chambre de prise de vues. Les scanners actuels sont généralement de type « panoramique » (voir ci-dessous).
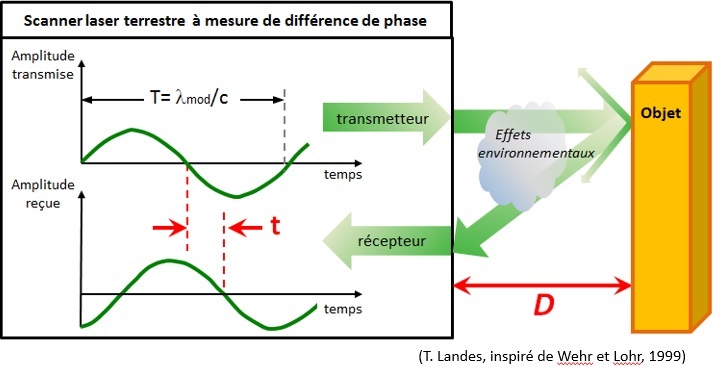
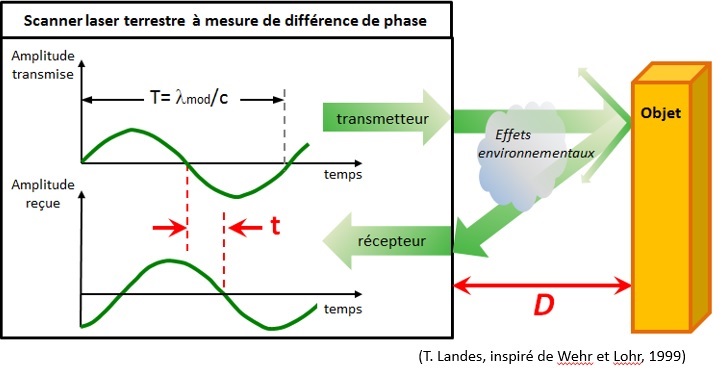
Scanner laser à différence de phase
(ang.: phase shift -method) technologie utilisant la mesure de différence de phase pour mesurer la distance entre le scanner et l’objet. La télémétrie par différence de phase consiste à diriger vers l’objet le faisceau d’un laser (continu, de forte intensité et modulé de façon sinusoïdale) et à comparer les phases des ondes émises avec celle des ondes retour (Baltsavias, 1999). Les scanners laser employant ce principe modulent leur signal en utilisant une modulation sinusoïdale basée généralement sur l’amplitude ou sur la fréquence (Lerma Garcia et al., 2008).
Remarque : Les scanners laser à différence de phase sont, dans le langage courant, également nommés scanners lasers « à temps de vol indirect ». Cette expression n’est pas conseillée, le terme de « vol » étant inadapté à la qualification du déplacement d’une onde dans un milieu.
Scanner laser à impulsions
(ang.: pulse based method)
Technologie utilisant la mesure du temps de parcours d’un rayon laser entre le scanner et le point d’impact sur l’objet visé pour en déduire la distance qui sépare le scanner de l’objet. Les scanners laser à impulsions sont, dans le langage courant, également nommés scanners lasers “à temps de vol”. Cette
expression n’est pas conseillée, le terme de “vol” étant inadapté à la qualification du déplacement d’une onde dans un milieu.
Scanner laser à triangulation
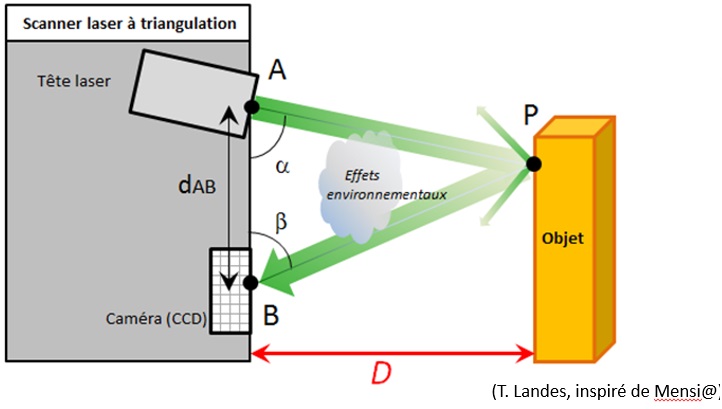
Technologie utilisant le principe de la résolution de triangle, d’où son appellation, pour déterminer la distance séparant le scanner de l’objet. Elle est adaptée pour numériser des objets à courte portée, donc des objets de petite taille généralement. La technique repose sur l’observation d’un point émis par une diode laser, à l’aide d’un système optique récepteur, décalé par rapport à l’émetteur d’une distance fixe (Maillet, 1984).
Scanner panoramique
(en anglais “panoramic scanner”)
Scanner effectuant des mesures de distances et d’angles dans un champ de vision de 360° dans le plan horizontal et d’au moins 2×130° dans le plan vertical. Cette caractéristique lui donne la possibilité de lever l’environnement direct englobant la station, excepté la partie située directement en dessous de
l’appareil.
Scanner panoramique à champ vertical limité
(en anglais “hybrid scanner”)
Scanner effectuant un balayage grâce à la rotation illimitée du scanner autour de l’axe vertical de
l’instrument. Le champ de vision dans le plan vertical est limité à 50° ou 60°. Ce genre de scanners est communément utilisé pour scanner à longue ou à moyenne portée de l’objet.
Spot laser
anglicisme employé pour désigner la taille de l’empreinte laser à la surface de l’objet.
Systèmes à (mesure de) temps de vol (“time-offlight”)
Se dit des systèmes s’appuyant sur la mesure du temps que met l’onde pour effectuer le trajet aller-retour système-objet pour en déduire la distance système objet. Les scanners à impulsions tout comme les scanners à différence de phase entrent dans cette catégorie.
Références
Support de cours LANDES, T. 2017. Cours de lasergrammétrie, 4e année ingénieurs; Spécialité topographie, INSA Strasbourg,
LANDES, T., GRUSSENMEYER, P. (2011). Les principes fondamentaux de la lasergrammétrie terrestre!: systèmes et caractéristiques (partie 1/2).
Revue XYZ de l’Association Française de Topographie (AFT), n°128, p.37-49.
LANDES, T., GRUSSENMEYER, P., BOULAASSAL, H. (2011). Les principes fondamentaux de la lasergrammétrie terrestre!: acquisition, traitement des données et applications (partie 2/2). Revue XYZ de l’Association Française de Topographie (AFT), n°129, p.25-38.
GRUSSENMEYER, P., LANDES, T., DONEUS, M., LERMA, J.-L. (2016). Basics of range-based modelling techniques in Cultural Heritage (Chapter pp.305-368). In!: 3D Recording, Documentation and Management of Cultural Heritage, Publisher: Whittles Publishing, Editors: EfstratiosSTYLIANIDIS,
Fabio REMONDINO, 388 pages, ISBN 978-184995-168-Baltsavias, E. P., 1999b. Airborne laser scanning: basic relations and formulas. ISPRS Journal of Photogrammetry and Remote Sensing, vol. 54,pp. 199 R 214.
Boehler, W., Bordas Vicent, M., Marbs, A., 2003. Investigating Laser Scanner Accuracy, CIPA International archives for Documentation of Cultural Heritage, Antalya (Turkey), Vol XIX!: 696-701.
LERMA Garcia, J. L., Van Genechten, B., Heine, E., Quintero, M. S., 2008. 3D RiskMapping – Theory and practice on Terrestrial Laser Scanning. Editor:Universidad Politecnica De Valencia, ISBN:978-84-8363-312-0, 261 p.
PFEIFER, N., MANDLBURGER, G., GLIRA, P., RONCAT, A., MUECKE, W.,ZLINSZKY, A., 2015. Lidar: Exploiting the Versatility of a Measurement Principle in Photogrammetry. Photogrammetric Week’15. Ed. Dieter
Fritsch. Wichmann/VDE Verlag, Belin&Offenbach, 2015, pp. 105-118 Soudarissanane, S., van Ree, J., Bucksch, A. et Lindenbergh, R., 2007.
Error budget of terrestrial laser scanning: in#uence of the incidence angle on the scan quality. Proceedings 3D-NordOst, 10. Anwendungsbezogener Workshop zur Erfassung, Modellierung, Verarbeitung, und Auswertung von 3D-Daten, 6-7 décembre 2007, Berlin, Allemagne, 8 pages.